logo
Menü
Giriş yap Üye ol
  • Anasayfa Anasayfa
Popüler Bilim

Popüler Bilim

Soru - Cevap

Soru - Cevap

Tasarla ve Yap

Tasarla ve Yap

Deneyler

Deneyler

Bilim Genç TV

Bilim Genç TV

Gökbilim

Gökbilim

Yeryüzü

Yeryüzü

Sesli Yayın

Sesli Yayın

Bilim Çizgi

Bilim Çizgi

Periyodik Tablo

Periyodik Tablo

Yeryüzü

Bunu Biliyor muydunuz?

Yarışmalar

Yarışmalar

Türkiye Bilim İletişimi Zirvesi Bilim İletişimi Zirvesi
  • Popüler Bilim Bilim Genç' i Tanıyın
    • - Bilim Genç Hakkında
    • - Ekibimiz
    • - İçerik Kullanım Şartları
    • - İletişim
  • Bilim Genç TÜBİTAK’ın dijital ortamda ücretsiz popüler bilim yayınıdır.

logo
Arama
Giriş yap
  • Popüler Bilim Popüler Bilim
  • Soru - Cevap Soru - Cevap
  • Tasarla ve Yap Tasarla ve Yap
  • Deneyler Deneyler
  • Bilim Genç TV Bilim Genç TV
  • Yarışmalar Yarışmalar
  • Gökbilim Gökbilim
  • Yeryüzü Yeryüzü
  • Sesli Yayın Sesli Yayın
  • Bilim Çizgi Bilim Çizgi
  • Bunu Biliyor muydunuz? Bunu Biliyor muydunuz?
  • Periyodik Tablo Periyodik Tablo
  • Türkiye Bilim İletişimi Zirvesi Bilim İletişimi Zirvesi
  • Popüler Bilim Bilim Genç' i Tanıyın
    • - Bilim Genç Hakkında
    • - Ekibimiz
    • - İçerik Kullanım Şartları
    • - İletişim
  • Bilim Genç TÜBİTAK’ın dijital ortamda ücretsiz popüler bilim yayınıdır.

Birinci Türkiye Bilim İletişimi Zirvesi

Dişin İçindeki Kök Hücreler Sinir Onarımına Yardımcı Olabilir mi?

İklim Okuryazarlığı Nedir?

Kahve Neden Hepimizi Aynı Şekilde Etkilemiyor?

Türkiye’nin İlk Ay Uzay Aracı

Bilim ve Toplum Destek Programları Proje Teşvik Ödülleri Başvuruları Açıldı!

Dişimiz Ağrırken Beynimizde Neler Oluyor?


Sınır Güvenliği

Sınır Güvenliği

 • 05/06/2015

Sınır Güvenliği

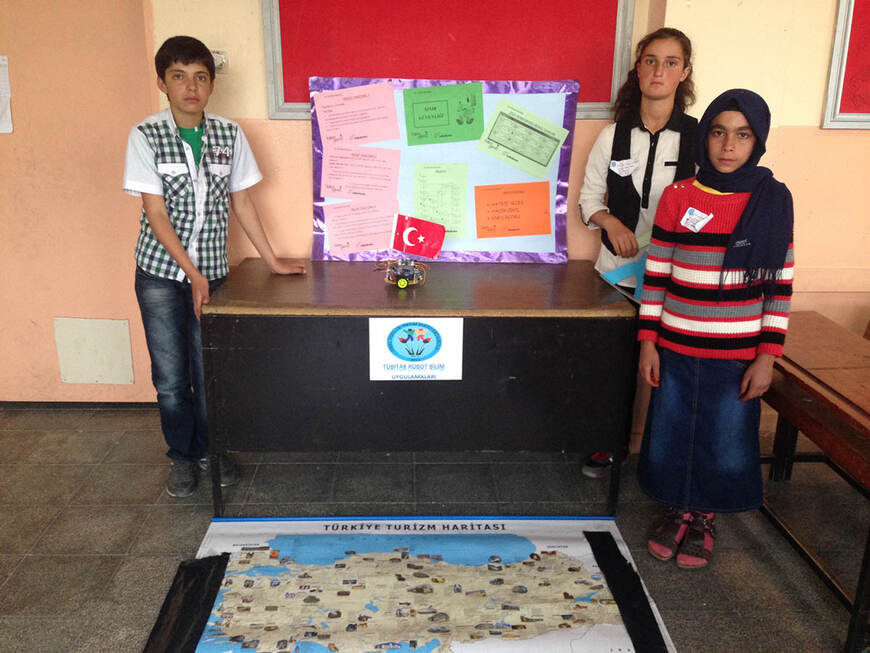
Sınır boyunca devam eden robotumuz önüne bir cisim geldiğinde bunu algılayacak ve uyarı verecektir. Belirlediğimiz sınıra geldiğinde geri döner ve yine alanı taramaya devam eder.

Giriş

Robotumuza mesafe algılayıcısı, çizgi algılayıcısı ve siren yerleştirdik. Bu şekilde mesafe algılayıcı ile bir nesne ile karşılaştığında siren ve led ile uyarı verecektir. Çizgi algılayıcı ile sınırın sonuna geldiğinde çizgiyi algılayarak geri döner. Bu şekilde bizim yerimize sınırda nöbet tutar. 

Amacı

Bizim yerimize sınırda beklemesini ve önüne gelen cisimler olduğunda sesli ve ışıklı uyaranlar ile haber vermesini amaçladık. 

Yöntem

Mesafe algılayıcı ile nesne algıladığında led ve siren ile uyarı sağlar. Çizgi algılayıcı ile sınırlarını geçmeden belirtilen alanda sınırları tatar.

Sonuç ve Tartışma

Robotumuz belirlediğimiz sınırlar doğrultusunda hareket etmesini sağladık. Mesafe algılayıcısı ile önüne gelen cismi algılayarak bize siren ve led ile haber vermesini sağladık. Çizgi algılayıcısı ile sınırlarını geçmeden nöbet tutmasını sağladık.

Kaynaklar

www.bilimgenc.tubitak.gov.tr

Ekip Tanıtımı

Muhammed YILMAZ

Hatice SEZİŞ

Hacer ÇEKİL

Konu
Robot Teknolojisi
paylaş

En Çok Okunan Makaleler

2026 Yılı TÜBİTAK Bilim Kampları Katılım Başvuruları Başladı!

Duyurular • 17-06-2026

Birinci Türkiye Bilim İletişimi Zirvesi

Duyurular • 03-10-2026

TÜBİTAK Mağaza Ürünleri Tasarım Yarışması Başvuruları Başladı

Duyurular • 19-08-2026

Bilim Genç’e İçerik Hazırlamak İster misiniz?

Duyurular • 08-09-2025

Pestisit Nedir? Pestisitler Zararlı mıdır?

Haberler • 30-04-2025

Kozmik Gezegen Otopsisi: Yıldızına Yaklaşarak Atmosferine Dalan Gezegen

Gökbilim • 29-04-2025

Gökyüzünde Gezegen Şöleni

Haberler • 25-01-2025

Keçilerin Göz Bebekleri Neden Dikdörtgen Şeklindedir?

Soru - Cevap • 15-02-2025

Meşhur Matematik Problemi: ‘‘Taşınan Kanepe Problemi’’ Çözüldü

Haberler • 30-01-2025

Anadolu Parsının En Net Görüntüsü Kaydedildi

Haberler • 07-12-2024

Bilim Genç Logo
Tekrardan Hoşgeldiniz!

Bilim Genç’in kozmik derinliklerinde yolculuğa başlamak için giriş yapın.

Bir hesabınız yok mu? Üye olun

Sayfayı Paylaş
Twitter'da paylaş telegram'da paylaş Whatsapp'da paylaş facebook'da paylaş
Bağlantıyı kopyala
baylaş